MIT: Το αυτοκίνητο φρέναρε, αλλά δεν είχε δει τον ποδηλάτη!
Ένα από τα μεγαλύτερα προβλήματα της αυτόνομης οδήγησης δεν είναι μόνο το αν ένα αυτοκίνητο θα κάνει λάθος. Είναι το να καταλάβουμε γιατί έκανε το λάθος.
Ένα αυτόνομο αυτοκίνητο μπορεί να φρενάρει απότομα, να σταματήσει χωρίς εμφανή λόγο ή να αντιδράσει διαφορετικά από αυτό που περιμένει ο άνθρωπος. Αν όμως δεν γνωρίζουμε τι «βλέπει» η τεχνητή νοημοσύνη, είναι δύσκολο να κρίνουμε αν πρέπει να την εμπιστευτούμε ή να παρέμβουμε.
Πριν εμπιστευτούμε την αυτόνομη οδήγηση, πρέπει να ξέρουμε πότε η AI κάνει λάθος
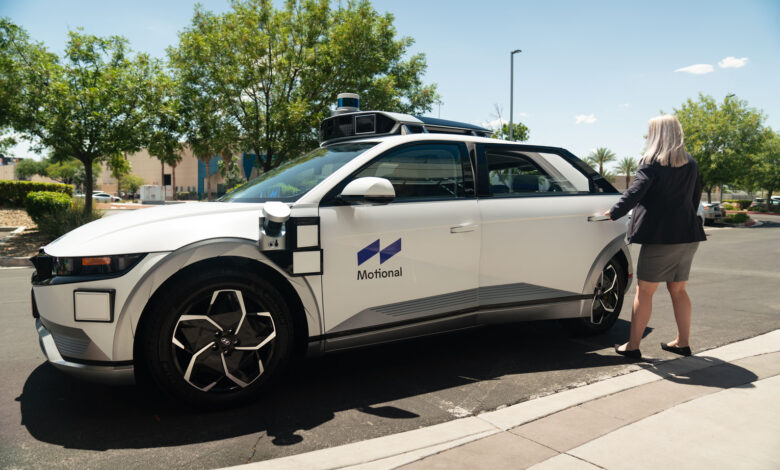
Ερευνητές του MIT και της Motional, εταιρείας τεχνολογίας αυτόνομης οδήγησης, ανέπτυξαν ένα σύστημα που επιχειρεί να λύσει ακριβώς αυτό το πρόβλημα. Η έρευνα δημοσιεύτηκε στο Nature και βασίζεται στο Concept-Wrapper Network (CW-Net), ένα σύστημα που μεταφράζει τη διαδικασία λήψης αποφάσεων της AI σε έννοιες κατανοητές από τον άνθρωπο.
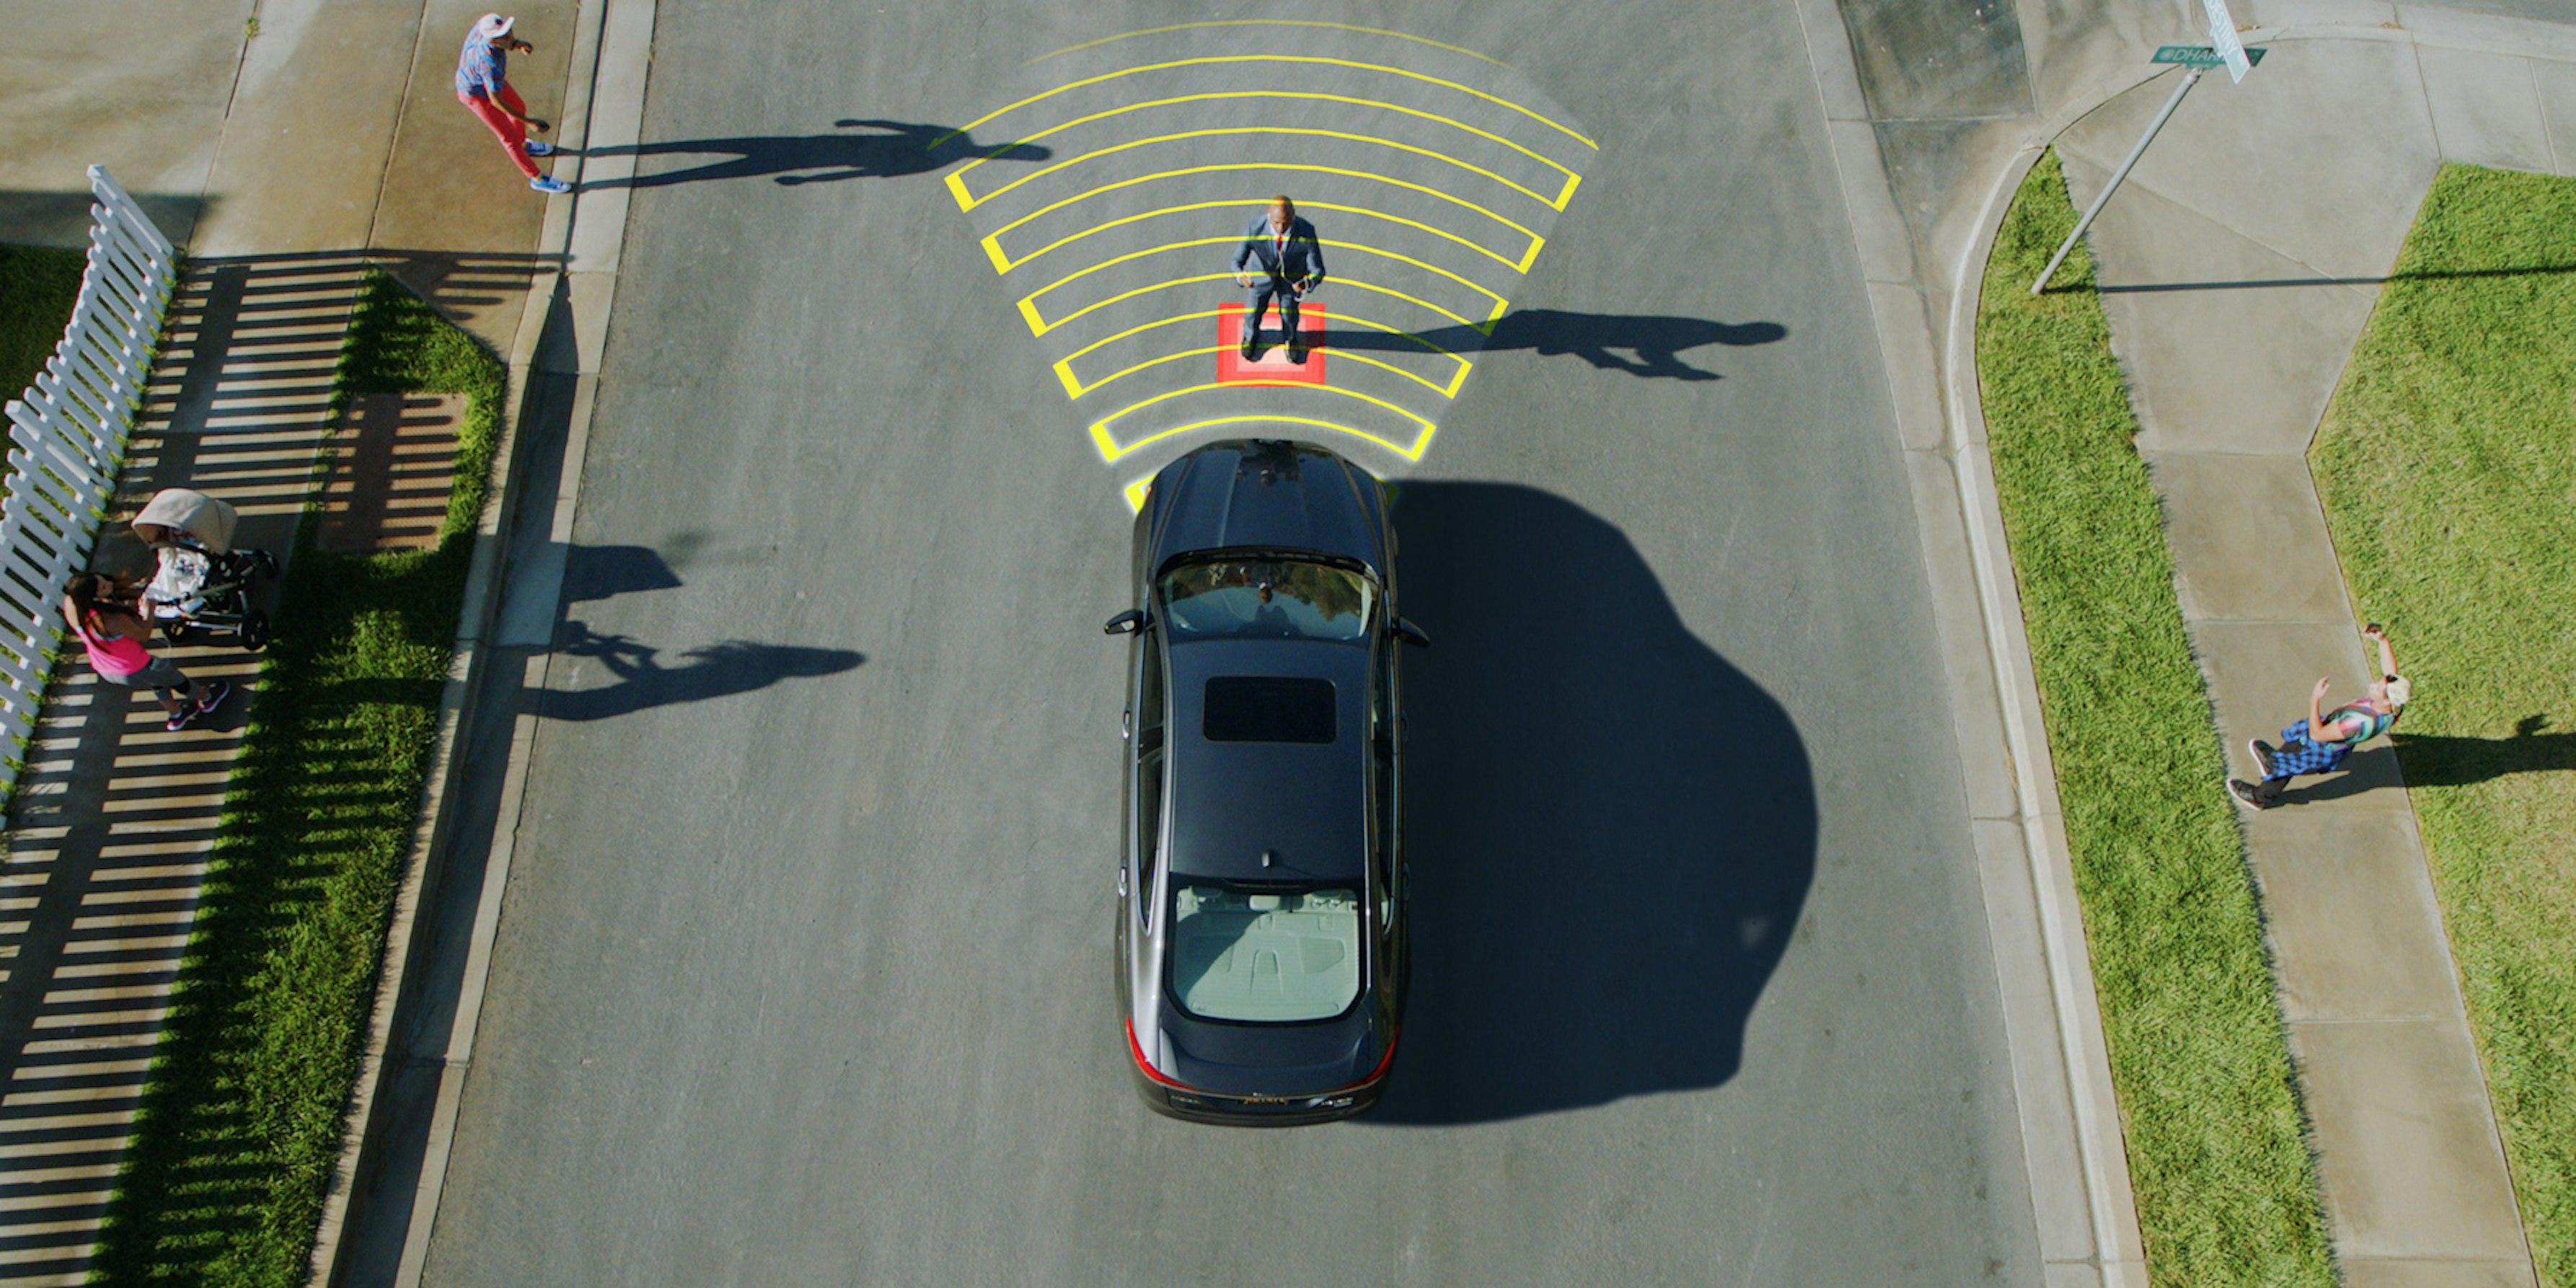
Όταν η AI εξηγεί τι κάνει Το CW-Net ενσωματώνεται στην υπάρχουσα αρχιτεκτονική σχεδιασμού πορείας του αυτόνομου οχήματος. Εκπαιδευμένο με περίπου 130 εκατομμύρια παραδείγματα σκηνών, αναγνωρίζει έννοιες κατανοητές από τον άνθρωπο, όπως «πλησιάζει σταματημένο όχημα» ή «βρίσκεται κοντά σε ποδηλάτη». Το τελικό στάδιο του συστήματος χρησιμοποιεί αυτές τις έννοιες για να επιλέξει την πορεία του αυτοκινήτου, ώστε η εξήγηση να συνδέεται με την ίδια την απόφαση.
Έτσι, αντί ο άνθρωπος να βλέπει απλώς ότι το αυτοκίνητο επιβραδύνει, το σύστημα μπορεί να εξηγήσει ότι αντιδρά επειδή, για παράδειγμα, πλησιάζει ένα σταματημένο όχημα.
Το σημαντικό είναι ότι η εξήγηση δεν δημιουργείται εκ των υστέρων. Συνδέεται με τη διαδικασία που οδηγεί το σύστημα στην απόφασή του, δίνοντας στον άνθρωπο μια πιο καθαρή εικόνα για το τι συμβαίνει «μέσα» στην AI.
Όταν το αυτοκίνητο κάνει λάθος Σε δοκιμές με πραγματικό αυτόνομο όχημα της Motional σε ιδιωτική πίστα, οι ερευνητές διαπίστωσαν πόσο χρήσιμη μπορεί να είναι αυτή η πληροφορία.
Το αυτοκίνητο σταματούσε όταν πλησίαζε έναν ποδηλάτη και ο οδηγός ασφαλείας θεωρούσε ότι τον είχε αναγνωρίσει. Οι εξηγήσεις του CW-Net αποκάλυψαν όμως ότι το σύστημα σχεδιασμού πορείας δεν ήταν σωστά διαμορφωμένο για να ανιχνεύει τον ποδηλάτη και επέλεγε τροχιά που θα οδηγούσε σε σύγκρουση. Το όχημα σταματούσε επειδή ενεργοποιούνταν η πέδηση έκτακτης ανάγκης όταν πλησίαζε υπερβολικά. Γνωρίζοντας το πραγματικό αίτιο, ο οδηγός ασφαλείας μπορούσε σε αντίστοιχες περιστάσεις να μειώσει νωρίτερα ταχύτητα ή να αναλάβει χειροκίνητα τον έλεγχο.
Και εδώ βρίσκεται ίσως η μεγαλύτερη αξία της συγκεκριμένης τεχνολογίας. Το λάθος δεν παραμένει απλώς ένα απρόβλεπτο συμβάν. Γίνεται πληροφορία που μπορεί να αξιοποιηθεί.
Το CW-Net θα μπορούσε επίσης να έχει εφαρμογή σε συστήματα υποβοήθησης οδήγησης όπως τα Super Cruise της General Motors, BlueCruise της Ford και Autopilot της Tesla. Σε αυτά, ο οδηγός εξακολουθεί να έχει την ευθύνη και πρέπει να παραμένει σε εγρήγορση. Η καλύτερη ενημέρωση για το τι αντιλαμβάνεται το αυτοκίνητο θα μπορούσε να τον βοηθήσει να διατηρεί την απαραίτητη επίγνωση της κατάστασης.
Στη σχέση ανθρώπου και αυτόνομου αυτοκινήτου, όσο περισσότερες αποφάσεις περνούν από την AI, τόσο μεγαλύτερη σημασία αποκτά η δυνατότητα του ανθρώπου να καταλαβαίνει τι βλέπει το αυτοκίνητο, τι σκοπεύει να κάνει και, κυρίως, πότε μπορεί να κάνει λάθος.
Διότι η επόμενη μεγάλη πρόκληση της αυτόνομης οδήγησης ίσως δεν είναι μόνο να κάνουμε τα αυτοκίνητα πιο έξυπνα. Είναι να τα κάνουμε αρκετά κατανοητά ώστε να ξέρουμε πότε πρέπει να τα εμπιστευόμαστε.
Δημοσιεύτηκε ! 2026-09-14 14:05:00